机床定位精度与光栅补偿
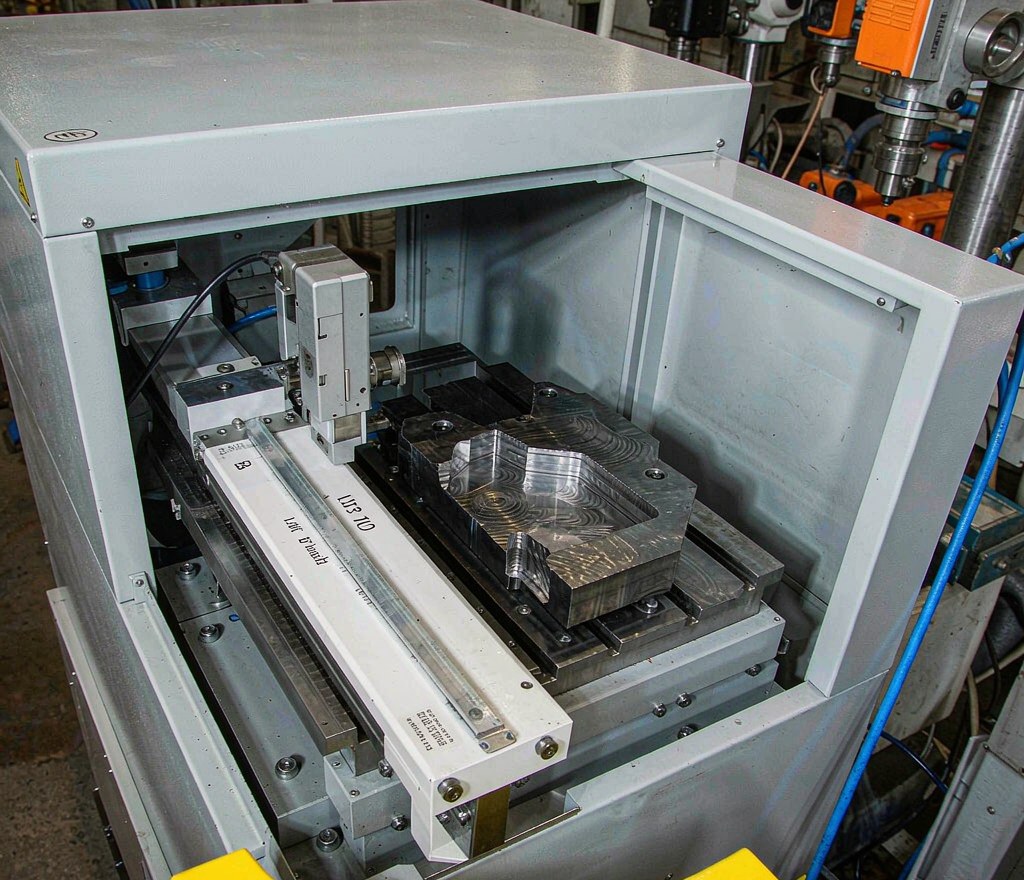
机床定位精度不是光栅装上去就完事,还要做误差补偿。最常见反向间隙:丝杠换向时有一小段空程,不补就双向定位差一截。
理解这件事的前提是分清「测量」和「精度」:光栅尺是测量元件,它负责如实报告当前位置;但「能不能准确到达目标位置」是机械、传动、控制、补偿共同决定的。
定位精度的三个来源
把影响定位精度的因素归一下类,大致是三层:
- 传动误差:丝杠的螺距误差、反向间隙、螺母和轴承的间隙
- 热变形:丝杠、主轴、床身在温度变化下的伸长和变形
- 几何误差:导轨的直线度、各轴的垂直度和平行度
补偿能解决的主要是第一层和第二层,第三层必须靠机械调整。这个区分很重要,因为现场经常出现「一直调补偿参数、精度就是上不去」的情况——那种情况往往问题在第三层。
反向间隙
最常见反向间隙:丝杠换向时有一小段空程,不补就双向定位差一截。
反向间隙的来源是传动链各处的间隙累加:丝杠和螺母之间、丝杠两端的支撑轴承、联轴器。换向的时候,这些间隙要先走完,拖板才开始真正移动。
测量方法:从一个方向接近目标位置,记录实际位置;再从反方向接近同一位置,记录实际位置。两个值的差就是反向间隙。
补偿的做法是把差值写入系统的反向间隙补偿参数,系统在换向时会先多走这段。要注意这是「单向补偿」,也就是补偿只在换向那一次生效。
有个重要提醒:反向间隙会随时间变大。所以补偿值要定期复核。如果发现同一个轴的补偿量每次测都在变大,那说明传动机件在磨损,该安排检修了,光靠改参数治标不治本。
螺距误差与补偿表
螺距误差用螺距补偿表,沿全程多点标定,系统按位置修正。热膨胀更要命,主轴一热伸长,做温度补偿或加工前热机。
这两句分别对应两件不同的事:一件是几何性的固定误差,一件是随时间变化的热误差。先讲螺距。
螺距误差的来源是丝杠本身的加工精度——理想情况下丝杠转一圈拖板走一个导程,实际上每段的实际值都有微小偏差,而且是周期性的。
补偿的做法:用激光干涉仪沿全程测多个点(点数看机床规格,常见 20~50 点),得到每个位置的误差值,做成补偿表写入系统。系统运行到某个位置时,按表里的值修正。
这里有个细节:补偿表的点数不是越多越好。点太密,相邻点的误差值差异很小,容易被测量噪声干扰,反而产生波动。一般按丝杠导程的整数倍取点。
热膨胀与热机
热误差为什么更难对付?因为反向间隙和螺距误差是「相对固定」的,可以测出来一次性补偿。而热变形是随时间连续变化的——机床刚开始加工时和连续加工三小时后,误差完全不同。
应对办法有三种,按成本排:
- 加工前热机:空运转一段时间让机床达到热平衡再开始加工。这是最便宜也最有效的办法,很多精密加工车间都有明确的热机规程
- 温度补偿:在关键位置装温度传感器,系统按温度修正。需要知道结构的温度特性,调试起来比较费事
- 恒温车间:把环境温度控制住,从根源上减小热变形。成本最高,但效果最确定
几何误差:软件补不回来
几何误差(垂直度、平行度)靠激光干涉仪校准,超差要调机械,不是软件能补回来的。
为什么补不回来?因为几何误差是「空间位置关系」的错误。比如两个轴的垂直度超差,那这个轴的误差会随着另一个轴的位置变化——它不是「这个轴的某个位置偏了多少」,而是「整个坐标系歪了」。这种误差没法用一维的补偿表处理。
所以激光干涉仪测出来几何误差超差时,处理方式是调机械:调整导轨的安装、修刮结合面、重新对中。这一步没有捷径。
现场常见的误区是:几何误差超差了,继续加大螺距补偿的量,试图把误差「压」下去。结果是在某些位置准了,另一些位置更差,整体精度反而更乱。
怎么测、怎么复测
- 测前先热机,让机床达到稳定的热状态。冷机测出来的数据没有参考价值
- 测反向间隙:双向接近同一位置,记录差值
- 测定位精度和重复定位精度:沿全程多点测量。这两项要分开看,重复精度差说明机械或者伺服有问题
- 补偿后再测一遍,对比补偿前后的曲线。如果补偿后某些点反而变差,多半是补偿表本身有问题
别把定位差全赖给光栅
光栅只负责"如实报位置",精度是机械+补偿共同决定的。别把定位差全赖给光栅。
有一个快速的判断方法:如果系统显示的位置和实际用百分表量出来的位置一致,说明光栅是好的,问题在机械或者补偿;如果两者不一致,才需要检查光栅。
这个方法能把「传感器问题」和「机械问题」快速分开,省掉很多拆装。