风电变桨角度监测
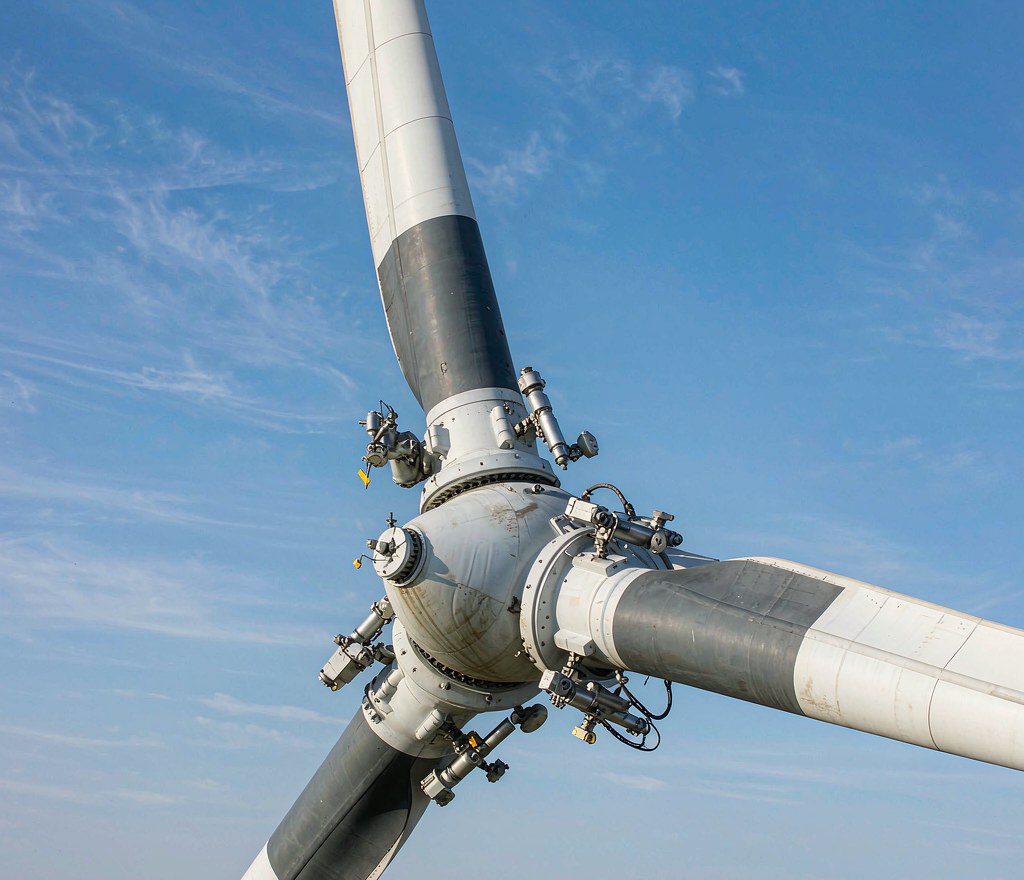
风机变桨系统靠角度传感器测桨叶转角,控制迎风角和顺桨制动。用的是绝对值编码器或角度传感器,断电不丢桨距角。
为什么必须绝对式?因为风机可能因为故障、维护或者电网原因断电。断电时桨叶停在什么角度,系统必须知道——如果重新上电后角度信息丢了,控制系统就不知道桨叶的位置,没法安全启动。
顺桨(把桨叶转到迎风面积最小的位置)是风机的安全动作,它依赖的正是准确的桨距角。角度信息不可靠,安全动作就不可靠。
机舱里的环境有多狠
机舱里振动大、温差大、还有雷电电磁干扰,传感器必须皮实、防护高(IP65+)、抗振。
逐条展开:
- 振动:机舱在叶轮转动的激励下持续振动,而且有固定频率成分(叶片通过频率、塔架频率)。长期振动会让螺栓松动、连接件磨损
- 温差:机舱在户外,夏天内部温度可能很高(阳光直射加上设备发热),冬天可能到零下二三十度。昼夜和季节温差都很大
- 湿度与盐雾:海上风电还要面对盐雾腐蚀
- 雷电:桨叶和机舱是雷击的高风险区。雷电产生的强电磁场会通过电缆耦合到信号回路
这几条叠加起来,对传感器和接线(尤其是接地和屏蔽)的要求就远高于普通工业场合。
传感器选型要点
- 绝对式:前面说过,断电必须不丢角度
- 防护等级:IP65 以上,海上风电可能需要更高
- 抗振:看产品的振动指标,同时安装要刚性
- 温度范围:要覆盖现场的极端温度,注意是「环境温度」而不只是「工作温度」
- 输出:CAN 或者工业总线,方便接入主控并且支持诊断信息上报
信号与保护逻辑
信号走 CAN 或工业总线到主控,角度超范围立刻顺桨保护。定期校准零桨距位很关键。
「角度超范围立刻顺桨」是变桨系统最核心的安全逻辑:一旦测到的桨距角超出正常范围(可能是传感器故障,也可能是真实的机械异常),系统立即执行顺桨,让风机进入安全状态。
这个逻辑依赖两个前提:一是角度信息在故障时也可信,这正是绝对式的作用;二是「零桨距位」这个基准是准的。所以定期校准零桨距位不是可选项。
联轴器松动导致的漂移
坑点:联轴器松动导致角度漂移,主控误判顺桨;还有雷季前不检查屏蔽接地,干扰一进来误动作。
第一个坑的机理是这样的:角度传感器通过联轴器和桨叶(或者变桨轴承)连接。如果联轴器松动,在传递扭矩时会产生相对滑动,传感器读到的角度和桨叶的真实角度就出现了偏差。
这个偏差是累积的——每次变桨动作都可能滑动一点,时间长了偏差就大了。主控根据错误的桨距角做判断,可能出现「以为已经顺桨了、实际还没到位」的情况。
检查方法:定期(一般随定期维护)把桨叶手动转到已知角度,读传感器的值,和理论值对一下。偏差超限就要重新紧固并校准。
雷击与电磁干扰
雷季前检查屏蔽接地这一条,是风电特有的维护要求。
雷电对传感器的影响有两条路径:一是直接耦合到信号电缆上,二是通过大地电位差——雷击时不同接地点之间会出现很大的电位差。
对应的措施:
- 信号电缆用屏蔽双绞,屏蔽层按规范接地
- 机舱和塔架的等电位联结要完好,减少雷击时的电位差
- 信号回路考虑加雷击保护器件,也就是浪涌保护器
- 雷季前做一次接地电阻和等电位检查
冗余怎么考虑
大型风机上,变桨系统通常有冗余设计:三个桨叶各自独立,每个桨叶的角度测量也有冗余。
这样做是因为顺桨是安全功能,任何单个测量通道失效都不能导致安全功能丧失。角度测量做冗余比较常见的做法是:
- 双传感器:两个独立的传感器测同一个角度,主控比较两个值,不一致就报故障
- 双通道编码器:一个编码器输出两路独立的信号
选型时如果现场有这个要求,要提前跟厂家说明,不能用单通道产品凑合。
定期检查什么
- 联轴器和连接件:有没有松动、有没有相对滑动的痕迹
- 零桨距位校准:偏差是否在允许范围内
- 屏蔽层和接地:雷季前重点检查
- 电缆:机舱内电缆的固定和护套有没有磨损
- 传感器外壳:有没有腐蚀、密封是否完好
这些检查里,联轴器松动和零桨距位校准是两条最容易被忽略、后果又比较严重的,建议列入固定维护项目。
文中提到的相关产品
FCD角度传感器
FCD角度传感器采用非接触式测量原理,用于工业自动化中的旋转角度、转角位置反馈与运动控制,支持选型咨询与非标定制。
查看详情 →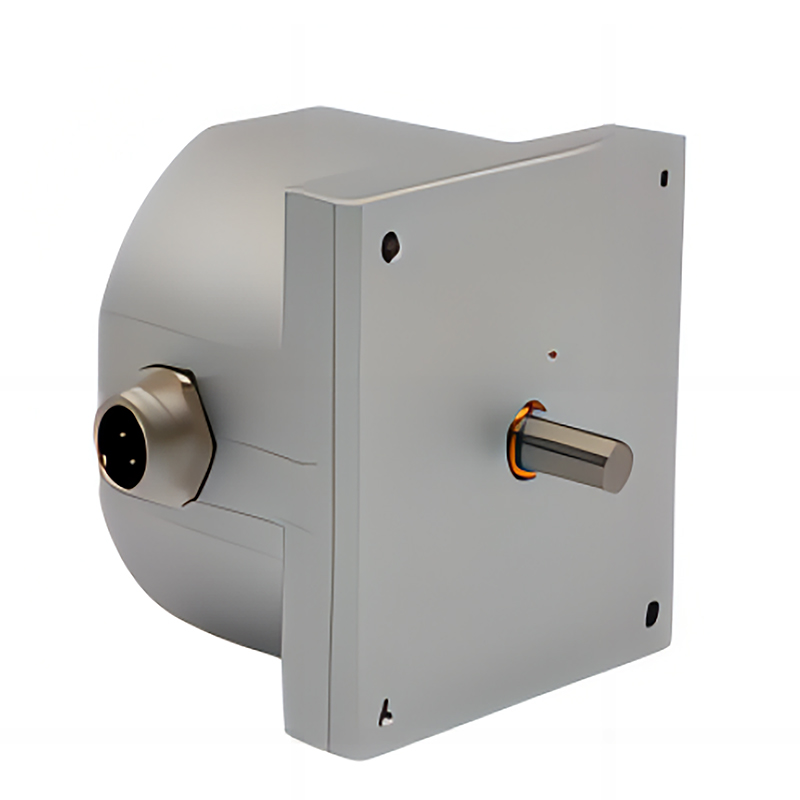
防爆角度传感器
防爆角度传感器取得防爆合格证,适用于爆炸性气体环境的旋转位置测量,用于阀门、执行机构的转角反馈与安全监测。
查看详情 →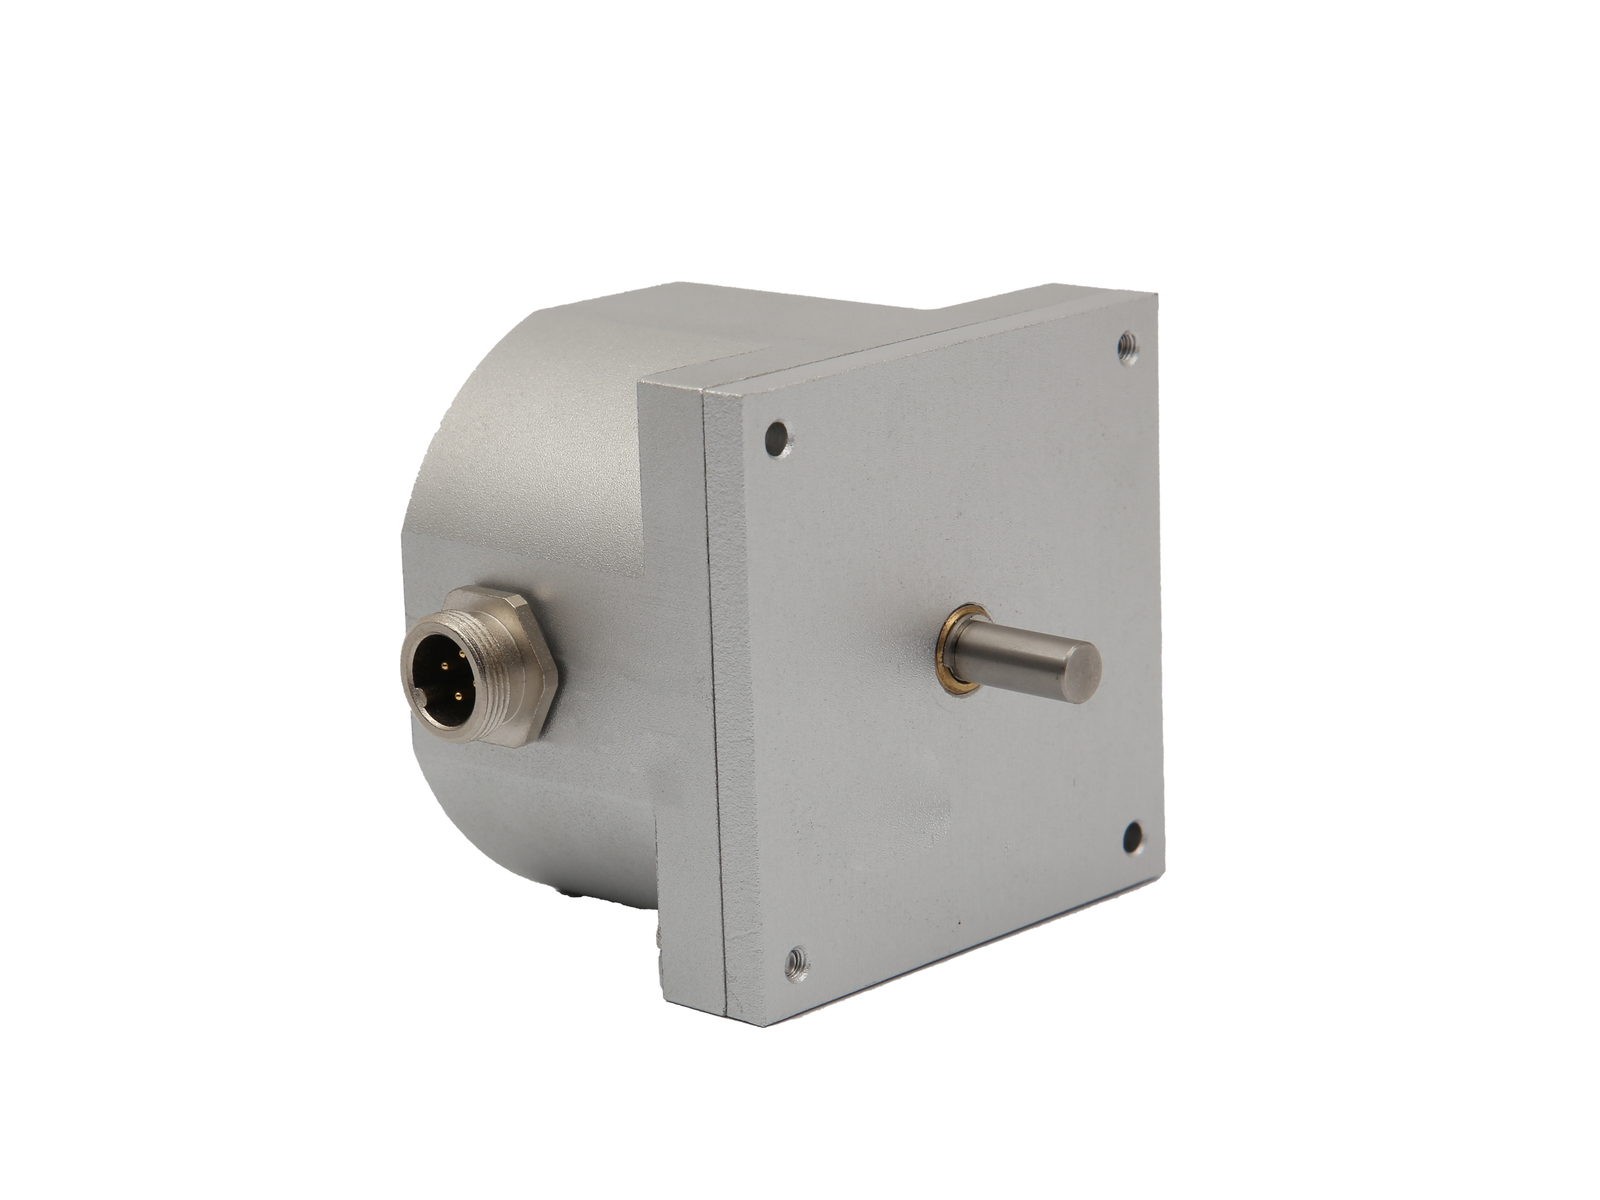
DT系列
DT系列:将角度变化转换为标准电信号,用于阀门、转台、工程机械等角位置检测。适用于阀门开度、转台分度、机器人关节、天线与云台指向、医疗设备摆角、试验台转角等旋转位置检测与控制。
查看详情 →
WPM系列拉绳位移传感器(编码器)
WPM系列拉绳位移传感器:经济紧凑、持久耐用型,专为紧凑环境设计,提供简易安装方式,为复杂工业环境提供简便可靠的位移测量方案。
查看详情 →