注塑机合模位置闭环控制实战
注塑机合模、注射要闭环,核心是"电子尺测位置 → PLC 算偏差 → 比例阀调流量"。位置准了,产品才不飞边、不短射。
这三步里,传感器和比例阀都是硬件,中间的「算偏差」才是控制器要干的活。所谓「实战」,踩的坑基本都在这三步的衔接处。
反馈元件和闭环的关系
传感器本身的选型和安装,另一篇讲电子尺在注塑机上应用的文章里说得比较细,这里只说它和闭环的关系:
- 传感器的分辨率决定了闭环能分辨的最小位置变化。分辨率不够,闭环在目标位置附近会来回微调,表现为振荡
- 传感器的重复精度决定了闭环的稳定程度。重复精度差,同样的位置每次读数不同,闭环就一直在纠偏
所以遇到闭环振荡的时候,先确认传感器这两个指标够不够,再去看 PID 参数。
换模后必须重新对零
电子尺零点要在换模后重新对,旧模具的基准不代表新模具。低压护模段位置窗口要调窄,异物一来立刻停。
这两句一句管位置基准、一句管安全保护,都是换模或调机时必须重做的。先讲对零。
换模改变的是「机械零位对应的读数」。模具厚度不同、定位面磨损程度不同,合模到位的位置就不同。传感器没动、线没动、参数没改,但基准变了。
具体做法:换模后先把合模机构退到最开的位置,或者用工艺方法确认模具已经贴合,记录当前读数,写入零点参数。有的控制系统有专门的换模标定流程,按流程走。
不做这一步的典型症状是:产品尺寸在换模后的第一批就不稳定,操作工调压力、调速度、调保压时间,就是调不好——因为根子在零点。
低压护模的位置窗口
低压护模的原理是:在模具快闭合前切换到低压低速,如果在这个区间遇到阻力(说明有异物或者模具没对好),立刻停止并报警。
这个保护的灵敏度取决于两个参数:切换点的位置和保护压力。切换点设得太早,低压段太长,影响节拍;设得太晚,模具已经快合上了,保护来不及。
调的方法:观察正常合模时模具有没有贴合,把切换点设在「模具还差几毫米」的位置。然后在这个区间内设定一个比较低的保护压力,让正常的合模能走过去,有异物时走不过去。
这里对传感器的要求是:切换点的位置精度要够。如果传感器在切换点附近读数有波动,保护就可能误动作或者漏动作。所以窗口调窄的前提是传感器在这个位置读数稳定。
PID 与油温
PID 参数别照抄,油温一变特性就变,夏天冬天各整定一次。比例阀卡滞也会让位置到位慢、超调。
这两句分别讲控制参数和执行元件,一个一个来。先讲参数。
原因在液压系统:油温影响油的黏度,黏度影响流量特性,也就是阀的响应速度和增益。同一组 PID 参数,冬天可能反应迟钝,夏天可能超调振荡。
实际的应对办法:
- 至少按冬夏两季各整定一次,把两组参数存起来,换季时切换
- 有条件的话装油温控制(加热器或者冷却器),把油温稳定在一个区间,参数就不用频繁改
- 观察规律:如果设备早上开机时表现正常,运行几小时后开始出现超调,多半是油温升上来了
比例阀卡滞的影响
为什么卡滞会造成两个看似矛盾的现象?因为卡滞的本质是「摩擦力变大」,它让阀在小信号时不动(到位慢),信号一大又突然动了(超调)。表现出来就是「要么不动,要么动过头」。
判断是不是阀的问题,有个简单方法:把位置控制改成手动,给阀一个固定的小信号,看执行机构的动作是不是连续平滑。如果一顿一顿的,或者启动时有明显延迟,就是阀的问题。
液压侧的其他原因还包括:油液污染(颗粒卡在阀芯里)、油缸内泄、系统压力不足。这些都归到「液压问题」,处理顺序是先查液压再查电气。
「到不了设定值」的排查顺序
现场坑:位置老到不了设定值,先查比例阀和液压,再怀疑电子尺,别一上来就换传感器。
这个顺序是反直觉但正确的。因为「到不了设定值」这个现象,最可能的原因是系统没有能力把机构推到位(液压或者阀的问题),而不是「测不准」。
完整的排查顺序:
- 先看系统压力够不够,有没有因为内泄或者溢流阀设定不对导致出力不足
- 手动给阀信号,看执行机构能不能走到位。能走到,说明液压没问题
- 检查比例阀:小信号时有没有响应,动作是否平滑
- 确认 PID 参数在当前油温下是否合适,有没有出现持续的小幅振荡
- 最后才怀疑电子尺:读出值和机械实际位置对不对得上,可以在同一位置用百分表对比一下
换传感器之前,尽量先用别的手段交叉验证传感器的读数。注塑机上换一支要拆支架、重新对中、重新对零,代价不小。
文中提到的相关产品
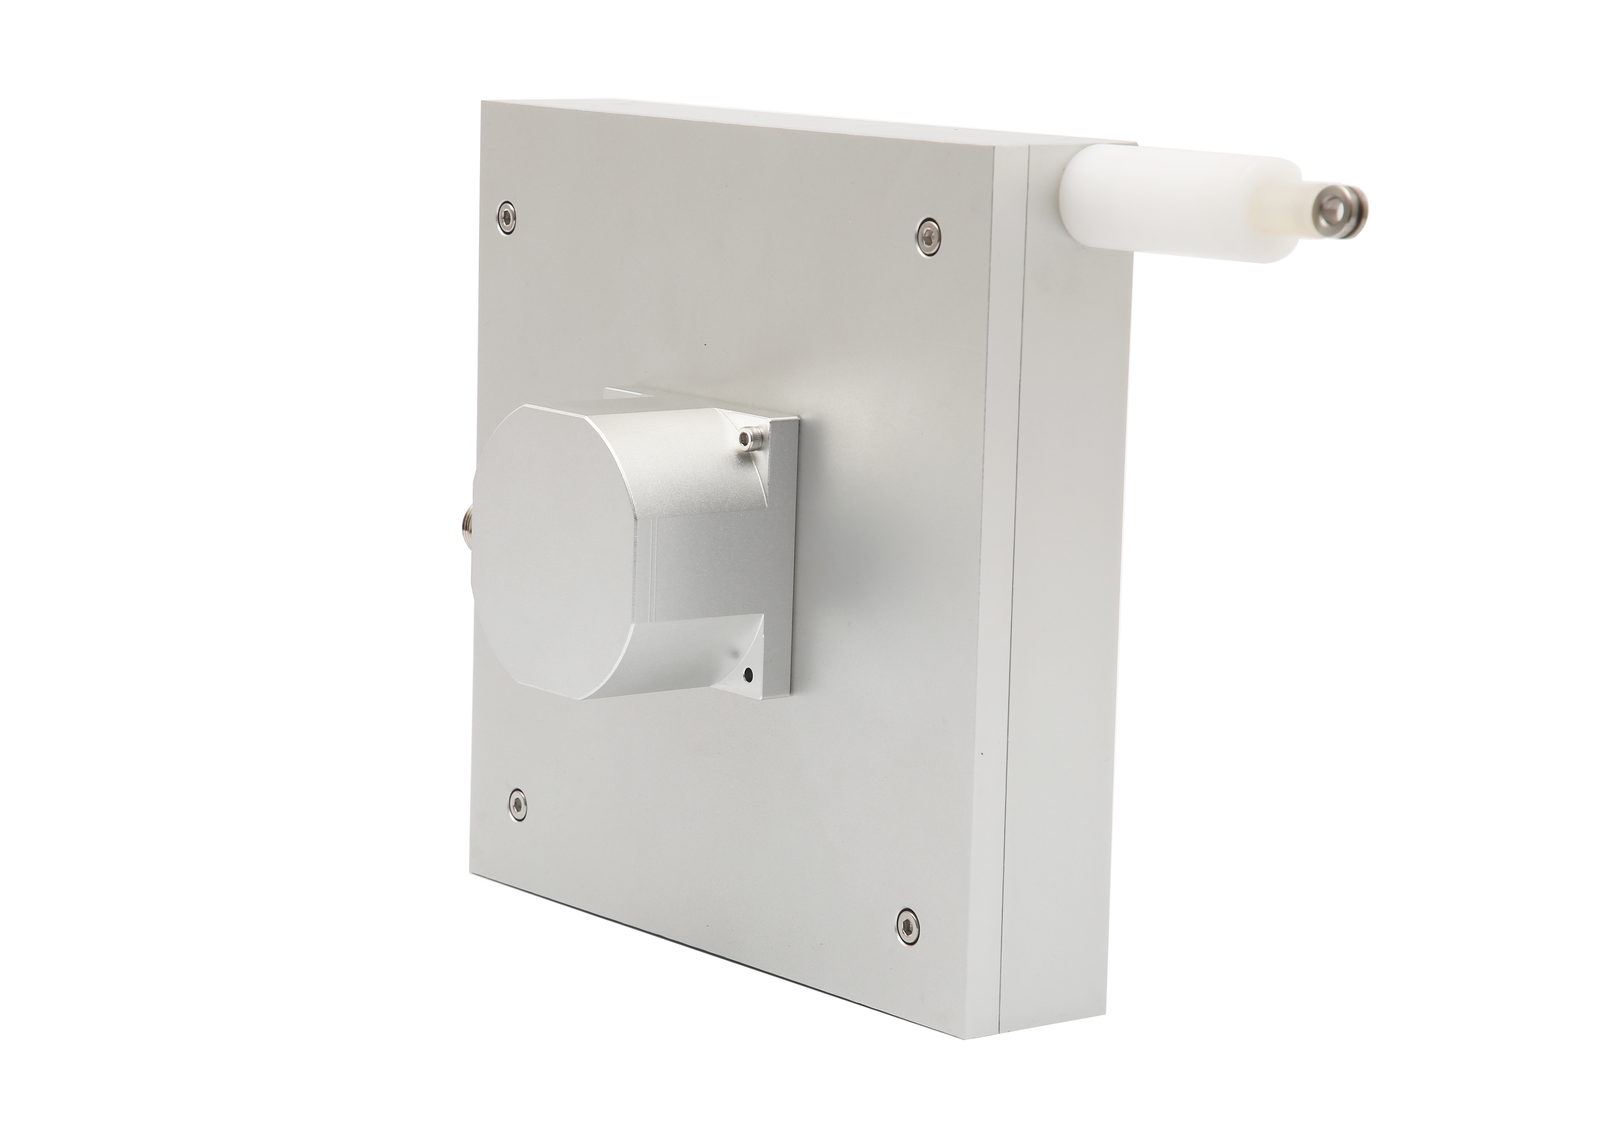
WSL系列位移传感器
WSL系列位移传感器:绳索拉伸测距、量程大,支持电压/电流/脉冲/RS485 等多种输出,适合安装空间受限的位移与位置测量。
查看详情 →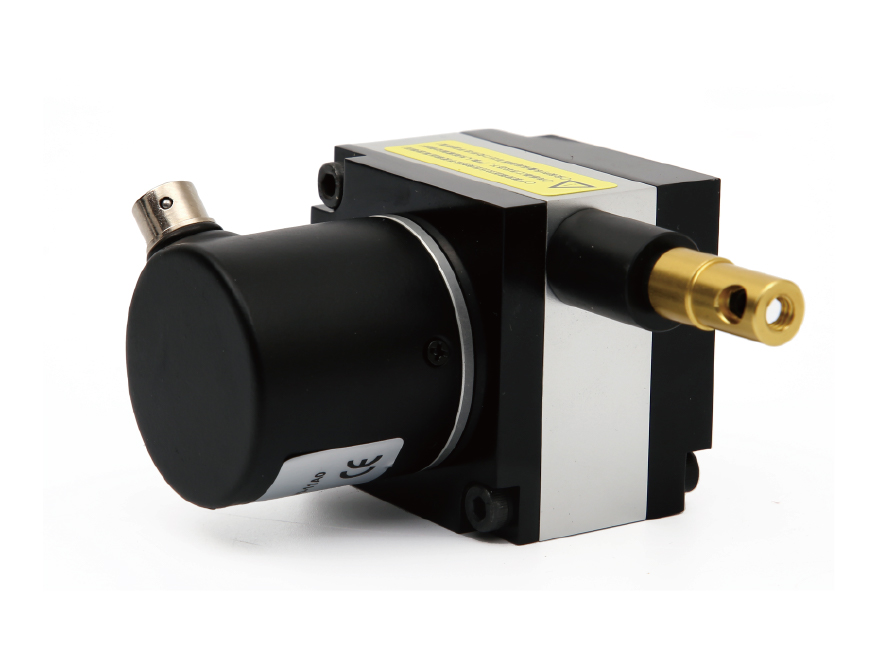
WFS系列拉绳位移传感器(编码器)
WFS系列拉绳位移传感器(编码器):绳索拉伸测距、量程大,支持电压/电流/脉冲/RS485 等多种输出,适合安装空间受限的位移与位置测量。
查看详情 →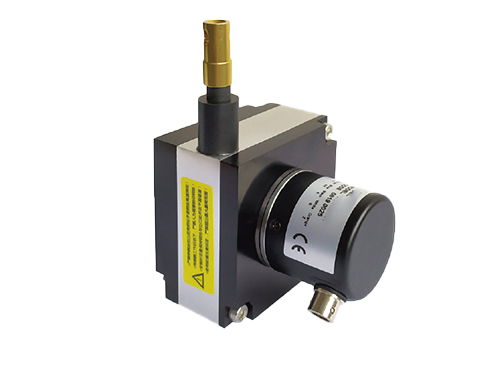
WPM系列拉绳位移传感器(编码器)
WPM系列拉绳位移传感器:经济紧凑、持久耐用型,专为紧凑环境设计,提供简易安装方式,为复杂工业环境提供简便可靠的位移测量方案。
查看详情 →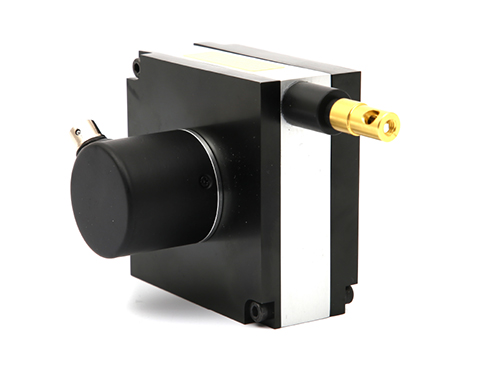
WFM系列拉绳位移传感器(编码器)
WFM系列拉绳位移传感器/编码器:经济紧凑、持久耐用型,专为紧凑环境设计,提供简易安装方式,为复杂工业环境提供简便可靠的位移测量方案。
查看详情 →