工业以太网(Profinet/EtherCAT)位移反馈
高端设备把位移反馈直接跑工业以太网,Profinet、EtherCAT 这类实时以太网,周期毫秒级,能挂几十个轴。
这里的「周期毫秒级」不是形容网速快,而是指控制系统每隔多久去读一次所有节点的数据。周期越短、抖动越小,运动控制能做的同步精度就越高。
为什么要把反馈搬上网
好处是统一网络、布线少、能上诊断,位移、IO、驱动一个网管到底。EtherCAT 更是"过站式"转发,抖动极小。
把这几条拆开看会更实在:
- 统一网络:以前一台设备上同时有模拟量线、编码器线、总线线、IO 线,现在都走一根网线,柜内和拖链里的线束数量大幅下降
- 能上诊断:模拟量只能告诉你「读数是多少」,没法告诉你「线路开始劣化了」。以太网设备可以上报信号质量、丢包计数、内部温度这类状态,坏了之前就有征兆
- 多轴同步:几十个轴要同时开始动作,各走各的模拟量很难对齐,走同一个实时网络可以做到微秒级同步
「过站式转发」值得解释一下。普通以太网交换机收到一帧要先完整存下来、再查表转发,这一存一取就有延迟,而且延迟会随流量变化。EtherCAT 是从站芯片在数据帧经过时直接读取属于自己的那段数据、就地写入返回数据,不用存整帧,所以延迟小且稳定。这就是它抖动小的原因。
三种实时以太网,实时性差着量级
选型看实时性需求:普通定位走 Modbus/TCP 够用,同步高精度运动控制上 EtherCAT/Profinet IRT。
按实时性从低到高排,大致可以这么理解:
- Modbus/TCP:本质是把 Modbus 报文套在 TCP 上走。实现简单、设备便宜,但周期一般在几十毫秒量级,抖动也大。适合慢过程的位置监控,比如闸门开度、料仓料位
- Profinet RT:跳过 TCP/IP 直接走以太网帧,周期可以到几毫秒。适合大部分工厂自动化的位置反馈和 IO
- Profinet IRT / EtherCAT:用专门硬件和精确时钟同步,周期可以进到 100 微秒甚至更低,抖动在微秒级。这是真正的运动控制网络,多轴插补这类应用需要它
挑的时候别只问「能不能用」,要问「最差情况下周期是多少」。平均值好看没用,运动控制怕的是偶尔迟到的那一次。
传感器侧要满足什么条件
这是最容易被忽略的一环:不是给模拟量传感器加个转换器就能上以太网的。
- 传感器本身要支持对应协议。市面上能选到的通常是编码器类(绝对值编码器出 Profinet、EtherCAT 版本)和专门的以太网接口位移传感器
- 如果现场已有模拟量传感器又想上以太网,中间要加远程 IO 或网关模块。方案能实现,但会多出一段模拟量传输,那段路上的干扰问题一点没少
- 组态需要设备描述文件(GSD 或 ESI),选型时确认厂家提供,不然到了现场组不出来会很被动
施工上的三条硬要求
代价是交换机、网卡、组态成本,还有对施工(屏蔽、拓扑)要求高,不能当普通网线随便拉。
这三条在现场经常被当成「差不多就行」,然后出各种怪问题:
- 用工业级网线和连接器。普通办公网线的护套和接头经不起油污、振动和反复弯折,拖链里更要用专门的拖链网线
- 屏蔽层要按厂家要求处理。不同协议对屏蔽接地的规定不完全一样,有的要求两端接屏蔽夹,有的要求单端,照手册来
- 拓扑要按规定做。EtherCAT 要求从站依次串接,不能随便用普通交换机分叉;Profinet 的拓扑也有相应组态要求。乱接的结果是能通但不稳定
什么时候不该上以太网
- 单轴、慢过程、预算紧:一个模拟量传感器加一段屏蔽线,可能就是最合适的方案
- 现场完全不具备施工条件(振动极大、空间极窄、没有合格接地):以太网对环境的要求反而更高
- 老设备改造:控制系统本身没有以太网口,加网关的成本可能超过整体改造预算
技术选型上,「更先进」和「更合适」经常不是一回事。
文中提到的相关产品
WML系列位移传感器
WML系列位移传感器:绳索拉伸测距、量程大,支持电压/电流/脉冲/RS485 等多种输出,适合安装空间受限的位移与位置测量。
查看详情 →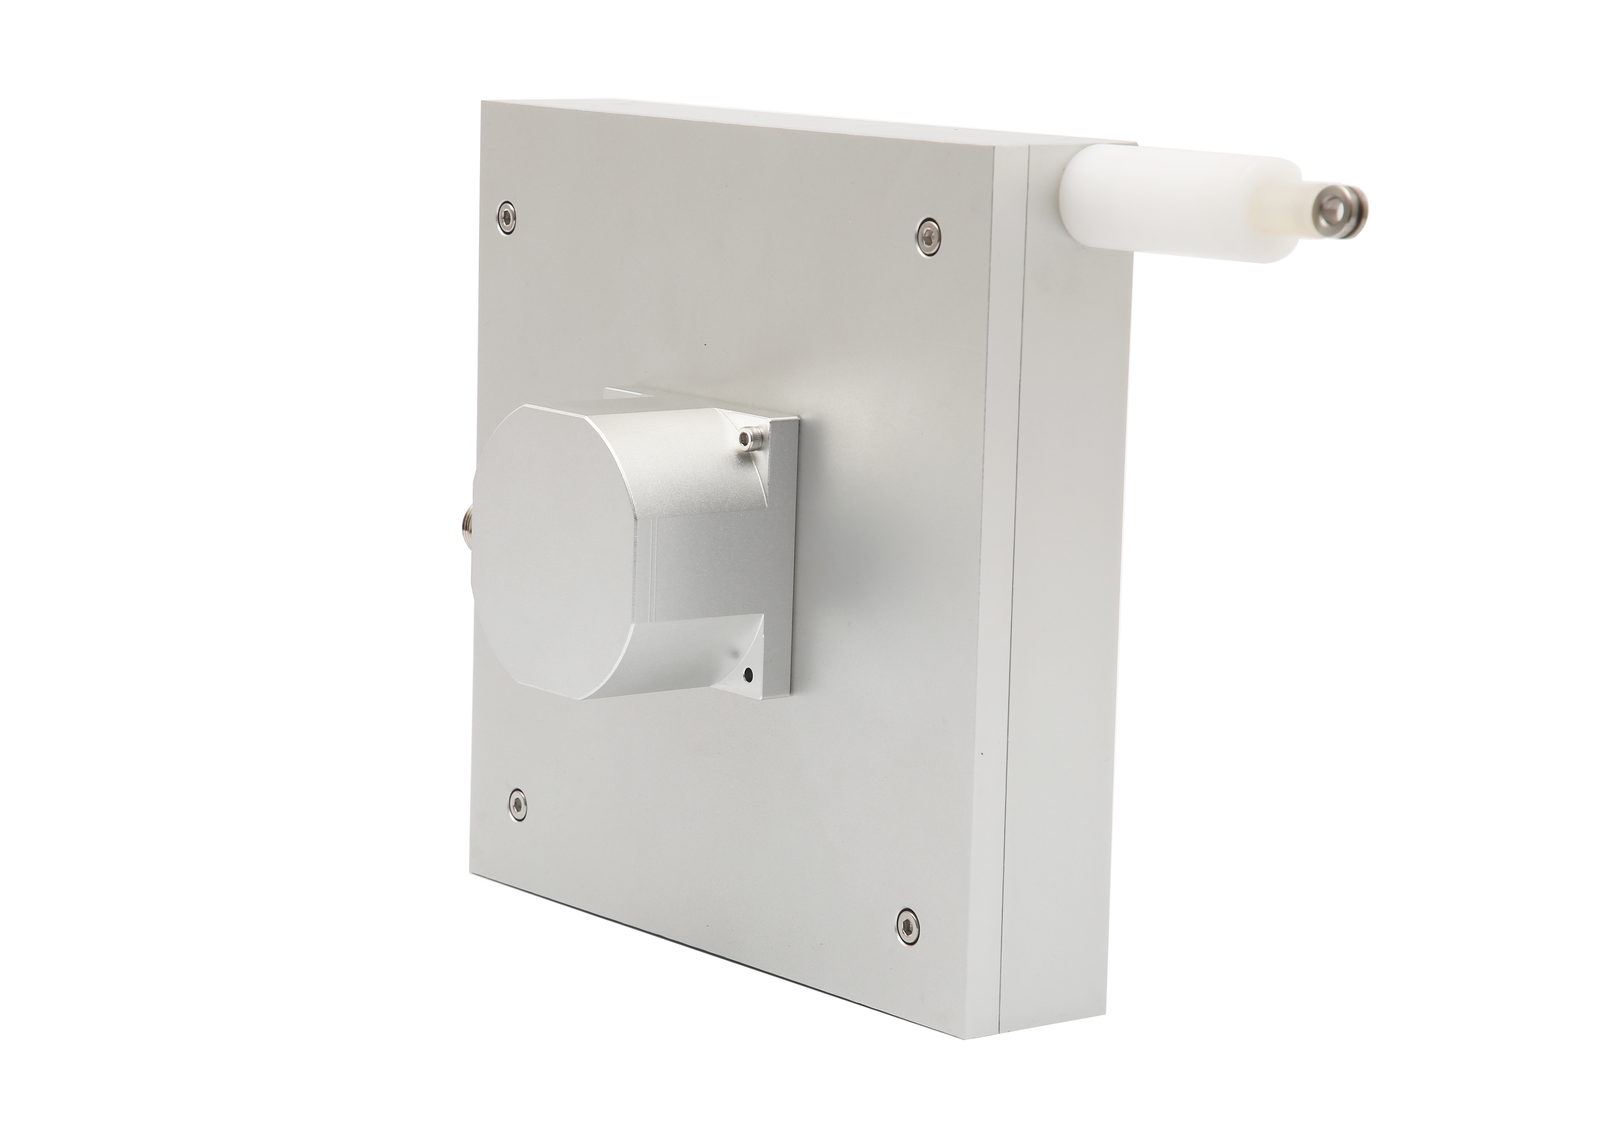
WSL系列位移传感器
WSL系列位移传感器:绳索拉伸测距、量程大,支持电压/电流/脉冲/RS485 等多种输出,适合安装空间受限的位移与位置测量。
查看详情 →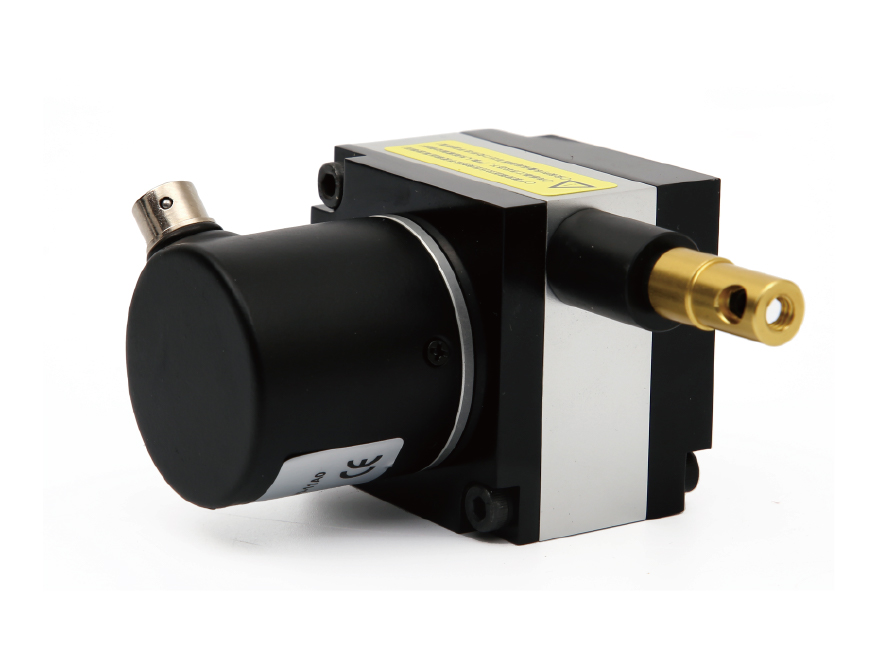
WFS系列拉绳位移传感器(编码器)
WFS系列拉绳位移传感器(编码器):绳索拉伸测距、量程大,支持电压/电流/脉冲/RS485 等多种输出,适合安装空间受限的位移与位置测量。
查看详情 →
WPM系列拉绳位移传感器(编码器)
WPM系列拉绳位移传感器:经济紧凑、持久耐用型,专为紧凑环境设计,提供简易安装方式,为复杂工业环境提供简便可靠的位移测量方案。
查看详情 →