拉杆式还是滑块式?直线位移传感器怎么挑
直线位移传感器三种主流结构:拉杆式、滑块式、铰接式,选错结构,装上去就用不顺。
这三种结构的分野其实很简单:区别在于「传感器本体不动,什么东西在动」。搞清楚这一点,选型就不用背参数表了。
三种结构各自在动什么
- 拉杆式:本体固定在机架上,一根推拉杆伸出来跟着被测件动。它传递的是「杆的伸缩」
- 滑块式:本体固定,一个滑块在传感器外壳的导轨上滑动,通过连接件跟被测件连。它传递的是「滑块的直线运动」
- 铰接式:本质上是拉杆式加了一个万向头,允许杆和被测件的运动方向存在一定角度偏差
理解了这个分工,后面的判断就变得直观:不管哪种结构,被测件的运动方向都必须和传感器的测量轴基本一致,只是允许的偏差量不同。
拉杆式:先算清楚轴向要留多少空间
拉杆式靠一根推拉杆传递位移,适合行程稍长、安装点有间隙的地方,但它怕侧向力,拉杆不能别着。
「轴向留空间」这件事现场经常算错。要留的不只是行程长度,还要加上传感器本体本身的长度——本体往往和行程差不多长,甚至更长。一套量程 300mm 的拉杆式,总长可能要 700mm 以上。设备上如果按 300mm 预留位置,装的时候才发现根本放不下。
侧向力是拉杆式的死穴。设备运动方向如果和杆不平行,杆就受弯,表现出来是:初期读数正常,用一段时间后出现划痕、卡滞、读数跳变。所以拉杆式安装时,两个支座的安装面必须平行于运动方向,这个平行度要在安装阶段用塞尺或者百分表确认,不能靠目测。
滑块式:精度高,但容差小
滑块式是滑子直接跟着动,适合短行程、刚性连接、对中性好的场合,精度高但容差小。
容差小体现在两个方向上:一是滑块和外壳导轨之间的间隙很小,被测件如果有一点上下或左右窜动,都会直接传到滑块上,造成附加磨损;二是它对连接件的刚性要求高,连接件本身如果会变形、会有间隙,测出来就不重复。
反过来说,在条件满足的场合,滑块式的表现是三种里最好的:滑块和导轨的配合是精密加工出来的,重复性比拉杆式的推杆导向更好。短行程高精度的场合优先考虑它。
铰接式:给现场的不完美留条路
铰接式带万向头,允许一定的角度偏差,现场对不正时救急好用。一句话:先量好安装空间和可动范围,再反推结构。
万向头的价值在被测件的运动不是理想直线时最明显。很多设备因为加工和装配误差,运动轨迹其实带一点点弧线,这种场合用刚性连接会一直受弯矩,用铰接式就能把弯矩吸收掉。
但它也有代价:万向头本身有间隙,这个间隙会体现在测量结果里。所以铰接式适合位置控制、到位判断这类对绝对精度要求没那么苛刻的场合;追求高重复精度时,还是要往刚性结构上想办法。
选错结构的三种典型后果
- 拉杆式装在有角度偏差的位置:前期正常,几周后开始出现固定位置附近的读数跳变,拆开看杆上有划痕
- 滑块式装在被测件会晃的场合:滑块磨损加快,重复性一天不如一天,最后表现为「同一个位置每次读数都不一样」
- 长行程硬用滑块式:滑块行程受外壳结构限制,做不了太长;硬要选,价格会跳一个量级
这三种后果有个共同特点:都不是装上去就坏,而是用一段时间才暴露。所以「凑合着装」的代价往往要到几个月后才付。
量安装空间的正确顺序
现场定结构的顺序应该是这样,别倒过来:
- 第一步,量被测件的行程范围。注意是「行程」不是「设备尺寸」,有的设备行程只有 100mm,但占用空间很大
- 第二步,量可用于安装的空间,包括长、宽、深三个方向,特别是传感器本体长度加上连接件之后的整体尺寸
- 第三步,看被测件在运动过程中有没有非测量方向的位移(上下窜、左右摆),有的话评估幅度
- 第四步,根据前三步反推结构:空间够、方向准用滑块式;轴向空间足、允许安装间隙用拉杆式;方向对不准用铰接式
- 第五步,最后才定精度和输出信号。顺序反了,先定精度可能选出来的结构根本装不上
把这五步做成一张表,把每次的尺寸和偏差幅度都记下来,选型就不会靠感觉了。
文中提到的相关产品
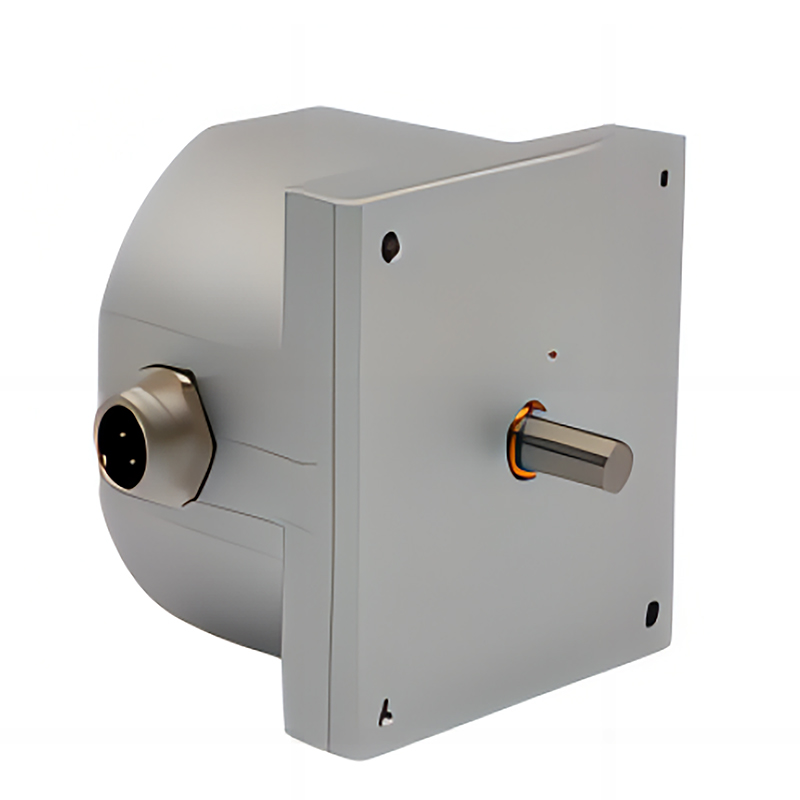
防爆角度传感器
防爆角度传感器取得防爆合格证,适用于爆炸性气体环境的旋转位置测量,用于阀门、执行机构的转角反馈与安全监测。
查看详情 →
DT系列
DT系列:将角度变化转换为标准电信号,用于阀门、转台、工程机械等角位置检测。适用于阀门开度、转台分度、机器人关节、天线与云台指向、医疗设备摆角、试验台转角等旋转位置检测与控制。
查看详情 →
FCD角度传感器
FCD角度传感器采用非接触式测量原理,用于工业自动化中的旋转角度、转角位置反馈与运动控制,支持选型咨询与非标定制。
查看详情 →
LTC拉杆式位移传感器
LTC拉杆式位移传感器:电位计式绝对位置测量,输出直流电压或标准 0-5V/0-10V/4-20mA 信号,适用于注塑机、压铸机、印刷包装等自动化设备位移检测。
查看详情 →